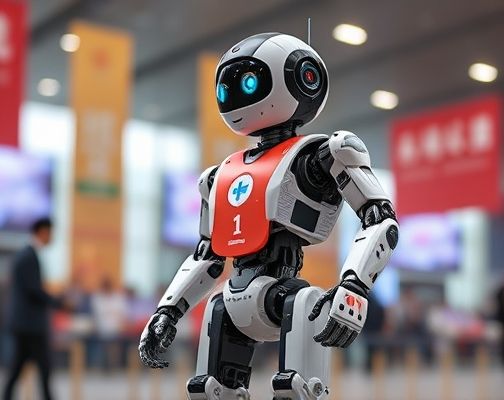
北京人形机器人创新中心发布了开源运动控制框架Tien Kung-Lab,该框架结合了强化学习技术和人体运动数据,旨在提升人形机器人的运动控制能力。此前,搭载该框架的天工Ultra在全球首届人形机器人马拉松比赛中获得了冠军。
近日,北京人形机器人创新中心宣布推出了一款名为Tien Kung-Lab的开源运动控制框架。这一创新性的框架通过融合先进的强化学习技术和人体运动数据,显著提升了人形机器人的运动控制能力,使其能够实现更为自然、高效和稳定的动作表现。值得一提的是,在此前全球首届人形机器人马拉松比赛中,搭载Tien Kung-Lab算法的天工Ultra机器人成功脱颖而出,荣获冠军殊荣。这一成就不仅验证了Tien Kung-Lab框架的卓越性能,也为人形机器人技术的进一步发展奠定了坚实基础。
Copyright © 2025 IZhiDa.com All Rights Reserved.
知答 版权所有 粤ICP备2023042255号